点变换与坐标系变换
主动变换与基变换
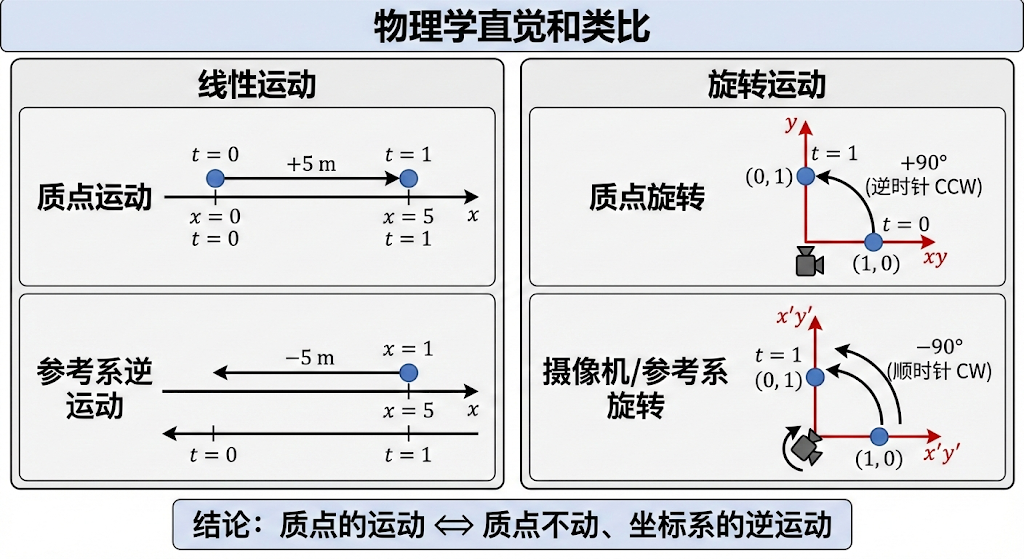
物理学直觉和类比
一个质点向前移动了 5 m,它的坐标增加了 5;我们也可以认为质点没有移动,而是参考系相对于质点后退了 5 m,这同样导致它的坐标增加了 5。
平面上,一个摄像机架在原点的垂直正上方向下拍摄,一个质点绕原点逆时针旋转了 90°,摄像机将录到一段视频。如果质点没有运动,而是摄像机绕着摄影轴顺时针旋转了 90°,摄像机也将录到相同的视频。换句话说,质点的运动,或者坐标系的反向运动,两者都将导致质点落到坐标系的同一位置。
因此,我们可以认为,质点的运动,等价于质点不动、坐标系的逆运动。
基变换与坐标变换
假设坐标系 S_1 的基是 \mathbb{R}^n 的标准基,而 S_2 的基则是 f_1, \dots, f_n。我们已知向量 v 在 S_1 的坐标是 v_1,需要找出在 S_2 下的坐标 v_2。
如果我们直接构造矩阵 P = (f_1, \dots, f_n),或者使用线性代数的基变换语言,写成形式行向量
矩阵 P 的意义似乎就是一种主动变换:它将所有的点 x 移动到了另一个位置 y,移动的规则是 y = P x。这里矩阵的每一列就表示原本在 e_i 位置的点,会被移动到 f_i 位置。然而,同一个向量在两个坐标系下的关系却是
可以看到,将 S_1 的坐标转换到 S_2,使用的却是 S_1 到 S_2 过渡矩阵的逆!这有如下几种方法来理解。
相对运动
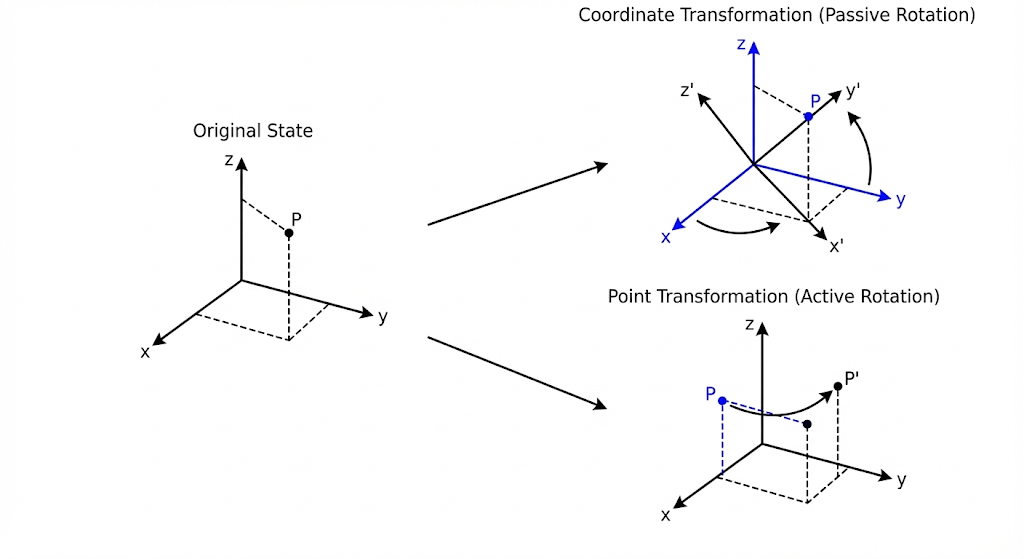
由于前面提到,主动变换和坐标系变换是相对的。如果我们对坐标系施加了主动变换 P,我们是将基向量移动了,而点没有移动。而想要找出新的坐标,就需要“认为基向量没动”,而是所有的点相对于坐标系动了。由于相对关系,对着基向量(坐标系)施加变换 P,便等价于对着所有的点施加变换 P^{-1},这说明了
这就是坐标变换公式。
下图可以直观描述这种相对关系:把变换 T 作用在坐标系上让基底变化,或者把 T^{-1} 作用在点上,都会产生同一个坐标。
打破对称性
联想诱导公式的“奇变偶不变,符号看象限”,这里诱导公式的符号正负也是很容易混淆的点,而符号看象限就是打破对称性,强行假设一个第一象限的角来得到符号。
这里也一样,我们可以假设这个线性变换包含放缩,S_2 的向量都比 S_1 短得多,这样向量 v 以 S_2 这些短向量做基底时,坐标 v_2 就会很大,此时为了变换回 S_1,就需要乘上一个行列式非常小的矩阵。显然,只有 S_2 的基向量在 S_1 下的表示才是很小的向量,排成的行列式也很小。于是得到
线性映射的定义角度
另一个角度:坐标变换就是将 f_1 映射为 (1, 0, \dots, 0),将 f_2 映射为 (0, 1, \dots, 0),所以它刚好是矩阵 P = (f_1, \dots, f_n) 的逆变换。
变换与流形方程
设一个曲面 S 的方程是 f(x, y, z) = 0,我们使用点变换 r' = Tr,将曲面上的所有点 (x, y, z) 移动到了新位置 (x', y', z'),问平移后的曲面 S' 应该满足什么方程?
基本思路:曲面 S' 的点 P' (x', y', z') 都对应一个变换前的点 (x, y, z) = T^{-1}(x', y', z'),而变换前的点将满足方程 f(x, y, z) = 0,所以新的曲面方程是 f(T^{-1}(x, y, z)) = 0。
计算上,只需要先解出反变换 r = T^{-1}r',然后再用反变换把原方程的 x, y, z 代替掉,就得到新的曲面方程。
例:二次曲面方程
参考:二次曲面计算
读完了,有什么想法?
阅读已保存的问答示例,并循着引用回到原文。